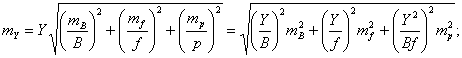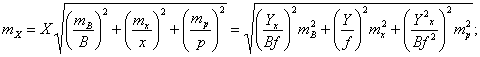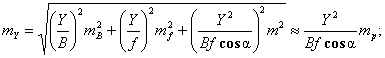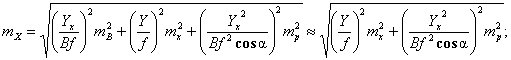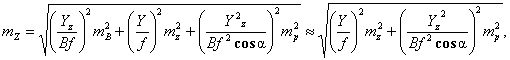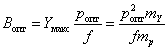|
|
ПРОИЗВОДСТВЕННЫЙ И НАУЧНО-ИССЛЕДОВАТЕЛЬСКИЙ ИНСТИТУТ ПО ИНЖЕНЕРНЫМ ИЗЫСКАНИЯМ В СТРОИТЕЛЬСТВЕ ПНИИИС Госстроя СССР РУКОВОДСТВО
Москва 1984 Приведены методы геодезических, фотосъемочных и фотограмметрических работ для составления обмерных чертежей инженерных сооружений. Для инженерно-технических работников проектных и изыскательских организаций. Рекомендовано к изданию секцией инженерной геодезии научно-технического совета ПНИИИС Госстроя СССР ПРЕДИСЛОВИЕ Руководство по применению фотограмметрических методов для составления обмерных чертежей инженерных сооружений разработано с целью установления единой технологии создания архитектурных планов инженерных сооружений и содержит рекомендации по составу и способу выполнения комплекса полевых и камеральных работ по наземной стереофотограмметрической (фототеодолитной) съемке. В основу Руководства положены возможности и преимущества наземной стереофотографической съемки, используемой в качестве основного способа при решении различных измерительных задач, встречающихся при проектировании, реконструкции и исследований инженерных сооружений. Руководство составлено по технологическому признаку выполнения работ, в нем отражены следующие основные вопросы: полевые геодезические и фотосъемочные работы; особенности камеральной обработки снимков сооружений на различных универсальных стереофотограмметрических приборах; аналитическая обработка снимков. В Руководстве нашел отражение отечественный и зарубежный опыт инженерной фотограмметрии, а также действующие нормативные и другие методические документы, регламентирующие порядок работ по наземной стереофотограмметрической съемке при инженерных изысканиях для строительства. Руководство подготовлено Киевским государственным университетом (проф. В.М. Сердюков, канд. техн. наук Г.А. Патыченко, инженеры В.А. Катушков, И.К. Шумилова, Б.П. Довгий, Г.М. Хихлуха) и Производственным и научно-исследовательским институтом по инженерным изысканиям в строительстве (ПНИИИС) Госстроя СССР (канд. техн. наук В.К. Львов, инженеры А.А. Тинт, Н.П. Калинин, Т.С. Белоцерковская). 1. ОБЩИЕ ПОЛОЖЕНИЯ
Общие требования к
выполнению архитектурно-строительных обмеров
1.1. Одной из основных задач фотограмметрии в архитектуре является выполнение архитектурно-строительных обмеров с целью реконструкции и реставрации зданий, а также в научно-исследовательских целях. В зависимости от назначения архитектурно-строительные обмеры подразделяются на схематические, архитектурные и архитектурно-археологические. 1.2. Схематические обмеры выполняются для общего обзорного представления сооружений и архитектурных ансамблей. Архитектурные обмеры выполняются для разработки проектов реставрационных работ и реконструкции. Архитектурно-археологические обмеры выполняются для разработки проектов реставрации с одновременным натурным исследованием сооружения и фиксацией состояния памятника. 1.3. Масштабы обмерных чертежей, планов и отдельных фрагментов, требования к полноте и точности их составления определяются в техническом задании в зависимости от назначения архитектурно-строительных обмеров. 1.4. Исходя из технических возможностей современной технологии фотограмметрических методов съемки устанавливается следующая классификация точностей выполнения обмерных работ. При создании фотопланов фасадов зданий, составляемых для обзорных целей, допускаются перспективные смещения второстепенных деталей (карнизов, балконов), превышающие допуски, приведенные в табл. 1. Таблица 1
Прецизионные измерения I класса точности выполняются только аналитическим методом с указанием на чертежах размеров всех необходимых деталей. Для разработки технических проектов реставрации крупных архитектурных ансамблей обмерные чертежи составляются в масштабах 1:100 и 1:200. Для выполнения обмерных работ на стации рабочих чертежей планы сооружений составляются в масштабах 1:20, 1:50. Обмерные чертежи отдельных фрагментов составляются в масштабе 1:10 или 1:5. Технологические
варианты выполнения обмеров фотограмметрическим методом
1.5. Методом фотограмметрии архитектурные обмеры можно выполнять путем измерения: одиночных снимков; пары
снимков. 1.6. Методом измерения одиночных снимков
можно выполнять обмеры сооружений, состоящих главным образом из плоских элементов с крупными формами. В зависимости от заданной точности работ, их
назначения и имеющихся фотограмметрических приборов архитектурные обмеры по одиночным снимкам можно
выполнять различными камеральными методами обработки снимков: фототрансформированием; оптико-графические; аналитическим; графическим. 1.7. Методом фототрансформирования могут составляться фотопланы фасадов зданий, интерьера, памятников в заданном масштабе. При необходимости составления чертежных планов контуры фотоплана вычерчиваются тушью, а фотоизображение отбеливается. Фототрансформирование выполняется на фототрансформаторах ФТБ, ФТМ, «Ректимат» и др. Оптико-графический метод заключается в том, что контуры трансформированного изображения обводятся карандашом и сразу получается чертежный план в заданном масштабе. Обычно при оптико-графическом трансформировании используются одиночные проекторы, имеющие формат прикладной рамки 8×6 см. Поэтому при больших, форматах снимков с них следует изготовлять уменьшенные диапозитивы. Оптико-графическое трансформирование можно выполнять и с использованием фототрансформаторов. Метод оптико-графического трансформирования технологически более прост, чем метод трансформирования, но имеет меньшую производительность и создает затруднения при контроле чертежей. Аналитический метод заключается в вычислении координат точек с использованием формулы связи координат одиночного снимка и объекта. Снимки измеряются на стереокомпараторах, вычисления целесообразно выполнять на ЭВМ. Аналитическим методом по измерениям одиночных снимков можно определить главным образом размеры между точками, лежащими в одной плоскости, что ограничивает возможности метода. Графический метод заключается в составлении чертежного плана с использованием приемов начертательной геометрии и свойств изображения в центральной проекции. Графический метод имеет меньшую точность, чем остальные, и малопроизводителен. 1.8. Методом измерения пары снимков можно определять размеры между любыми точками сооружения, расположенными в различных плоскостях. Этот метод имеет наибольшие возможности для выполнения архитектурных обмеров. Необходимым условием этого метода является наличие снимков, полученных с разных точек. Снимки могут быть получены одним фотоаппаратом или разными фотоаппаратами. Снимки могут составлять стереопару (т.е. по снимкам можно наблюдать стереоэффект), и можно использовать пару снимков, по которым нельзя получить стереоэффект (обычно архивные снимки). Пара снимков может обрабатываться методами: универсальным; аналитическим. 1.9. При обработке снимков универсальным методом необходимо иметь снимки, составляющие стереопару и подученные одним фототеодолитом. Снимки стереопары обрабатываются (измеряются) на универсальных приборах: стереопроекторе, стереографе, стереоавтографе и др. При использовании приборов, у которых фокусное расстояние проектирующих камер устанавливается независимо один от другого (стереограф, стереоавтограф и др.), можно использовать стереопару снимков, полученных разными фотокамерами. В результате обработки снимков на универсальных приборах получается чертежный план фасада сооружения в заданном масштабе. На универсальных приборах можно определять и координаты точек, расстояния между точками, высоту конструктивных элементов сооружения. Такой метод определения размеров получил название аналого-аналитического. Универсальный метод имеет наибольшие возможности для архитектурных обмеров. При аналитическом методе снимки измеряются на стереокомпараторах или монокомпараторах. Снимки могут составлять стереопару, и могут использоваться снимки, по которым нельзя получить стереоэффект, но такие снимки должны иметь перекрытие, т.е. на них должны быть изображены общие детали сооружения. Аналитический метод основан на использовании математических зависимостей между координатами пары снимков и объекта. В результате аполитической обработки получается цифровая модель сооружения (координаты X, Y, Z отдельных точек), пользуясь которой можно определить размеры между любыми точками, составить графический план. Наиболее удобно составлять чертежные планы с использованием автоматических координатографов и графопостроителей. Архитектурные обмеры могут выполняться и комбинированными методами, когда используются различные методы, например метод фототрансформирования и аналитический и т.д. Кроме этого, в ряде случаев возникает необходимость досъемки невидимых деталей («мертвых мест») путем натурных измерений или использования малоформатных камер. Приборы для полевых и
камеральных работ
Приборы для полевых работ
1.10. Полевые работы при наземной стереофотограмметрической съемке местности выполняются с помощью фототеодолита или специальных фотокамер. 1.11. В настоящее время имеется много типов фототеодолиты, которые можно классифицировать по формату кадра (6×9, 10×15, 13×18, 18×24 см), по углу поля зрения, фокусному расстоянию и другим характеристикам. Комплект фототеодолита состоит из фотокамеры, теодолита, дальномерного устройства, штативов, кассет и других принадлежностей. Наиболее широко у нас применяются фототеодолиты формата 13×18 см с фокусным расстоянием около 200 мм, как, например, фототеодолиты «Геодезия» (СССР), фирмы «Цейсс» (ГДР) С-3в, С-5в, ТАН, «Фотео-19/1318» и др. Фототеодолит «Фотео-19/1318» с фокусным расстоянием f = 19 см, со снимком размером 13×18 см в настоящее время широко применяется в нашей стране для наземной стереофотограмметрической съемки местности и для специальных инженерных целей. 1.12. Особую группу составляют стереофотограмметрические камеры, позволяющие выполнять одновременное фотографирование объекта. Такие камеры обычно используются для специальных инженерных съемок с близких расстояний. Обычно у фототеодолитов, предназначенных для топографических съемок, прикладную рамку устанавливают в фокальной плоскости объектива, что соответствует резкости изображения при наведении на бесконечность. При съемке с близких расстояний для фокусировки необходимо было бы перемещать объектив. Для придания жесткости фотокамере, упрощения ее конструкции и сохранения элементов внутреннего ориентирования объектив не имеет перемещений для фокусировки, поэтому при съемке таким теодолитом с близких расстояний возникает нерезкость изображения. В этих случаях следует или применять специальные фотокамеры с выдвигающимися объективами, или реконструировать существующие, вводя в них удлиняющие тубусы. Приборы для камеральных работ
1.13. Камеральная обработка материалов фототеодолитной съемки может производиться аналитическим, графическим и графомеханическим методами. При аналитическом и графическом методах сначала измеряют координаты точек снимков на стереокомпараторе для определения координат точек x, z и продольного параллакса p. Наиболее распространены в Советском Союзе отечественный стереокомпаратор СК-2 и стереокомпаратор 1818 фирмы «Цейсс» (ГДР). Часто вместо стереокомпараторов используются прецизионные стереометры СМ-3 и СМ2-4 конструкции проф. Ф.В. Дробышева. В настоящее время получают распространение стереокомпараторы с автоматической регистрацией результатов измерений на перфокартах, перфоленте или с помощью электрической пишущей машины. К ним относится стекометр фирмы «Цейсс» (ГДР), высокоточный стереокомпаратор СКВ-1, разработанный в ЦНИИГАиК, и др. 1.14. Графомеханический метод заключается в обработке снимков на специальных стереофотограмметрических приборах - стереоавтографах или на универсальных приборах типа стереопланиграфа. Этот метод применяется для составления карт, а также чертежей инженерных сооружений и имеет наиболее высокую производительность. В Советском Союзе имеются стереоавтографы фирмы «Орель-Цейсс», малый автограф фирмы «Цейсс», стереоавтограф проф. Ф.В. Дробышева. Наибольшее распространение получил, стереоавтограф 1318 фирмы «Цейсс» (ГДР). Стереоавтограф и стереопланиграф позволяют по фототеодолитным снимкам рисовать ситуацию, горизонтали, определять отметки точек и их плановое расположение. Кроме того, благодаря переключению координатных осей стереоавтографа можно строить продольные и поперечные профили, проекцию на фронтальную и боковую плоскости, в чем возникает необходимость при инженерной фотограмметрии. При помощи стереоавтографа, стереопланиграфа и других универсальных приборов можно составлять по фототеодолитным снимкам чертежи инженерных сооружений, архитектурных памятников и т.д. 2. ТЕХНИЧЕСКИЕ ОСНОВЫ
ФОТОТЕОДОЛИТНОЙ СЪЕМКИ СООРУЖЕНИЙ
Основные понятия и
определения
2.1. При инженерных съемках и исследованиях зданий и сооружений применяют фототеодолитную съемку. Фотографирование выполняется при помощи специальных фотокамер, снабженных ориентирным устройством и уровнями, что позволяет устанавливать фотокамеру в необходимое положение. Фотокамера фототеодолита состоит из объектива, корпуса и прикладной рамки, к которой прижимается фотопластинка в момент съемки. На прикладной рамке фотокамеры имеются две пары координатных меток xx и zz, которые при фотографировании изображаются на снимках. Координатные метки установлены таким образом, что соединяющие их прямые взаимно перпендикулярны. В некоторых случаях для съемок сооружений применяют любительские фотоаппараты и киноаппараты. 2.2. В инженерной фотограмметрии применяется фотограмметрический метод, когда для измерительных целей используют одиночные снимки, и стереофотограмметрический, когда задача решается по результатам измерений стереопары. Фотограмметрический метод съемки применяют для определения положения точек сооружения в плоскости, параллельно которой устанавливается плоскость снимка. Съемку выполняют с одной фотостанции. Если объект фотографируется несколько раз (например, для определения деформаций), то такую съемку называют съемкой с нулевым базисом. Стереофотограмметрический метод используют в тех случаях, когда необходимо определить пространственное положение точек сооружения по осям XYZ. В этом случае съемку производят с двух точек, расстояние между которыми называется базисом фотографирования. Обычно фотографирование производится с горизонтального базиса. При исследовании сооружений иногда возникает необходимость фотографирования с вертикального базиса, когда одна фотостанция находится над другой. Системы координат
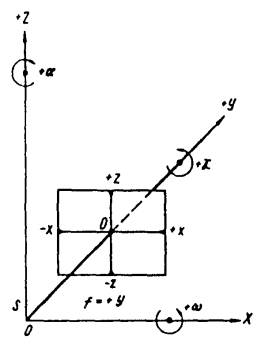
2.3. При фототеодолитной съемке различают три основные системы координат: плоскую прямоугольную систему координат снимка xz. За начало координат здесь принимается точка О - точка пересечения осей xx и zz снимка; пространственную прямоугольную фотограмметрическую систему координат XYZ. За начало координат принимается передняя узловая точка объектива S при установке фототеодолита на левом конце базиса фотографирования. Ось Z обычно занимает вертикальное положение, а оси X и Y могут занимать различное положение в зависимости от условий съемки и удобства выполнения математической обработки результатов измерений (рис. 1). При фотограмметрических измерениях применяется правая система пространственных координат; пространственную прямоугольную геодезическую систему координат Xr, Yr, Zr, которая может быть государственной или условной и в общем случае не совпадать с фотограмметрической.
Рис. 1. Система пространственных фотограмметрических координат Геодезические координаты точек объекта получают путем перевычисления фотограмметрических пространственных координат в соответствии с правилами переноса и поворота координатных осей. При определении взаимного положения точек сооружений определяют только фотограмметрические координаты, не переходя от них к геодезическим. Элементы
ориентирования
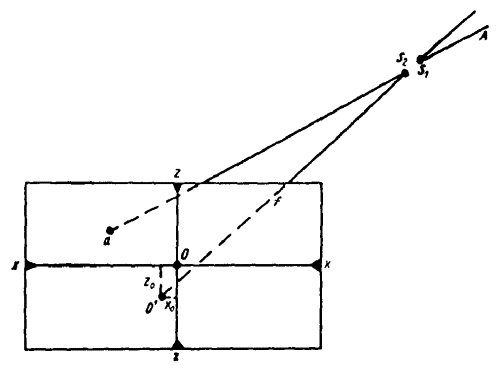
2.4. Для определения координат точек объекта по снимкам необходимо знать элементы ориентирования, которые определяют положение снимков в пространстве в момент съемки. Их разделяют на две группы - внутреннего и внешнего ориентирования. 2.5. Элементы внутреннего ориентирования определяют положение центра проекции относительно снимка. К ним относятся фокусное расстояние f фотокамеры и координаты x0 и z0 главной точки O' снимка (рис. 2). Фокусным расстоянием фотокамеры называется расстояние между узловой точкой объектива Sz' плоскостью снимка (плоскостью прикладной рамки фотокамеры). Главным лучом называется проектирующий луч S'O, перпендикулярный плоскости снимка.
Рис. 2. Элементы внутреннего ориентирования снимков Обычно при изготовлении фотокамеры стремятся установить объектив так, чтобы оптическая ось объектива была перпендикулярна плоскости снимка (плоскости прикладной рамки), т.е. чтобы оптическая ось фотокамеры совпадала с главным лучом фотокамеры. Поэтому часто главный луч фотокамеры называют оптической осью фотокамеры. Главной точкой снимка называется точка пересечения главного луча с плоскостью снимка. Координатные метки xx, zz прикладной рамки при изготовлении фотокамеры стремятся установить так, чтобы главная точка O' снимка совпадала с началом координат на снимке (с точкой пересечения линий, соединяющих координатные метки xx, zz). Однако вследствие недостаточно точной установки координатных меток главная точка снимка O' не совпадает с началом координат снимка - точкой O - на величину x0, z0. В процессе юстировки фотокамеры стремятся уменьшить величины x0, z0 по минимума, поэтому координатные метки обычно изготовляют перемещающимися. При аналитической обработке результатов измерений несовпадение главной точки снимка с началом координат можно учесть введением соответствующих поправок, поэтому положение координатных меток можно не исправлять, а иногда можно и не определять положение главной точки (т.е. не определять значение величин x0, z0). 2.6. Элементы внешнего ориентирования определяют положение фотокамеры относительно принятой пространственной системы координат. Положение снимка в пространстве определяется шестью параметрами, из которых три линейные и три угловые величины. Линейными элементами внешнего ориентирования являются координаты центра проекции XS, YS, ZS. Координаты центра проекции определяют в геодезической, условной или пространственной фотограмметрической системе координат. Угловые элементы внешнего ориентирования могут в зависимости от принятой системы ориентирования иметь разный вид. В качестве угловых элементов внешнего ориентирования могут быть взяты (см. рис. 1): α - угол вращения снимка в горизонтальной плоскости вокруг оси Z; ω - угол наклона снимка (угол вращения снимка вокруг оси X), χ - угол крена снимка (угол вращения снимка в своей плоскости вокруг оптической оси фотокамеры). Угловыми элементами внешнего ориентирования могут быть также дирекционный угол направления оптической оси фотокамеры AO, угол наклона оптической оси ω и угол поворота (крена) снимка в своей плоскости χ. Разница между углами α и A0 заключается в том, что угол α отсчитывается от положительного направления оси Y пространственной фотограмметрической системы координат, а A0 - от положительного направления оси Xi геодезической системы координат. 2.7. Если имеется пара снимков и фотографирование выполняется одной и той же камерой, то считается, что элементы внутреннего ориентирования одинаковы. Следовательно, положение пары снимков в пространстве определяется 15 элементами, из которых 3 элемента внутреннего ориентирования и 12 - внешнего. Однако вследствие неприжима фотопластинки к плоскости прикладной рамки фотокамеры изменяются элементы внутреннего ориентирования, и поэтому в общем случае можно считать, что положение пары снимков определяется 18 элементами ориентирования. Обычно для стереопары фототеодолита снимков выбирают систему элементов внешнего ориентирования, исключающую координаты правого конца базиса (центра проекции фотокамеры при установке на правом конце базиса). В этом случае элементами внешнего ориентирования будут: XSA, YSA, ZSA - координаты левого центра проекции; A - дирекционный угол базиса; ψ - горизонтальный угол между базисом и оптической осью левой фотокамеры; ωA - угол наклона оптической оси фотокамеры на левом конце базиса; χ - угол поворота (крена) левого снимка; B - горизонтальное положение базиса; Bz - превышение правого конца базиса относительно левого; γ - угол конвергенции (горизонтальный угол между оптическими осями фотокамеры при установке на левом и правом концах базиса); ωП - угол наклона оптической оси фотокамеры на правом конце базиса; χП - угол поворота правого снимка. Выбор такой системы обусловлен тем, что эти величины обычно определяются при фототеодолитной съемке. Основные случаи съемки
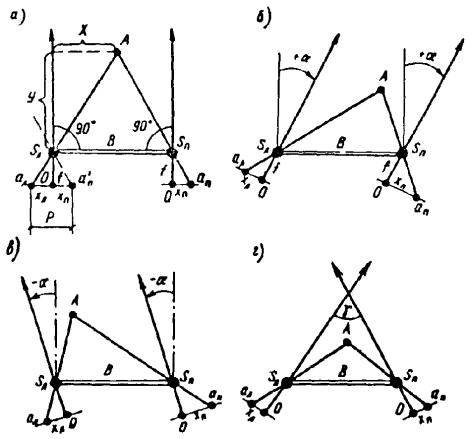
2.8. При съемке оптическая ось фотокамеры может занимать различное положение относительно горизонта и линии базиса. В зависимости от принятых угловых элементов внешнего ориентирования различают пять основных случаев съемок: нормальный, равноотклоненный, конвергентный, равнонаклоненный и общий. При нормальном случае съемки (рис. 3,а) оптические оси левой и правой фотокамер устанавливаются горизонтально и перпендикулярно базису B, плоскость снимка занимает отвесное положение. Нормальный случай съемки применяется чаще, так как он обеспечивает наиболее точные результаты и упрощает математическую обработку. При равномерно отклоненном случае съемки оптические оси левой и правой фотокамер отклоняются вправо или влево на один и тот же угол α для расширения горизонтального угла охвата снимаемого объекта (рис. 3,б, в). В результате этого с одного базиса можно получить три стереоскопические пары снимков: стереопару для нормального случая съемки, стереопары со скосом влево и вправо.
Рис. 3. Основные случаи съемки При конвергентном случае съемки оптические оси левого и правого снимков пересекаются под углом γ (рис. 3,г). При равномерно наклоненном случае съемки оптические оси левой и правой фотокамер наклонены на один и тот же угол ω; этот случай применяется при съемке высоких сооружений. При общем случае съемки положение оптических осей фотокамеры может быть произвольным. Наибольшее применение в практике имеют нормальный и равномерно отклоненный случаи съемки. Остальные случаи используют редко - главным образом при определении координат отдельных точек аналитическим методом, когда основные способы съемок по тем или иным обстоятельствам не обеспечивают решение задачи. Основные формулы фототеодолитной съемки 2.9. К основным формулам фототеодолитной съемки относятся формулы связи координат точек снимка и местности при нормальном и равномерно отклоненном случаях съемки. 2.10. При нормальном случае съемки пространственные координаты точек объекта при стереофотограмметрических измерениях по стереопаре снимков определяют по формулам:
где В - базис фотографирования; f - фокусное расстояние фотокамеры; p = xл - xп - продольный параллакс определяемой
точки; x, z - координаты определяемой точки на левом снимке. 2.11. Для равномерно отклоненного случая съемки, когда за ось Y принято направление оптической оси камеры, связь координат точек снимка и объекта выражается формулами:
где α - угол отклонения оптической оси от перпендикуляра к базису (см. рис. 3,б). 2.12. При нормальном случае съемки с равномерно наклоненными осями пространственные, координаты вычисляют по формулам:
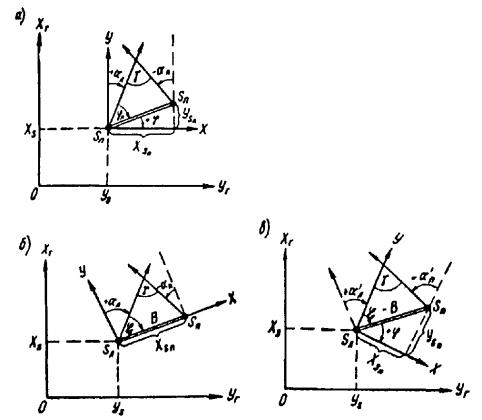
2.13. Вид формул для определения пространственных фото грамметрических координат может изменяться в зависимости от принятой пространственной фотограмметрической системы координат X, Y, Z. В пространственной системе координат за начало координат обычно принимается центр проекции левого снимка. Направление осей X и Y принимается горизонтальным. За положительное направление оси Y принимаются: направление, параллельное оси X геодезической системы (рис. 4,а); направление, перпендикулярное базису (рис. 4,б); направление оптической оси (горизонтальное положение) левого снимка (рис. 4,в). Кроме этих направлений могут быть выбраны и другие, однако все формулы для определения пространственных координат при других выбранных положительных направлениях оси Y фотограмметрической системы могут быть получены путем замены в соответствующих формулах первых трех систем X на Y или X на Z и наоборот. Таким образом, практически применяют только формулы для первых трех выбранных направлений для положительной оси Y фотограмметрической системы координат.
Рис. 4. Пространственные фотограмметрические системы координат 2.14. Переход от пространственной фотограмметрической системы координат к геодезической выполняется по формулам: XГ = XSЛ + YcosA - XsinA; (10) YГ = YSЛ + YsinA + XcosA; (11) ZГ = ZSЛ + Z + (k
+ r), (12) где XSЛ, YSЛ, ZSЛ - геодезические координаты левого центра проекции; A - дирекционный угол оси Y фотограмметрической системы координат; k + r - поправка на кривизну Земли и рефракцию. При инженерных съемках сооружений поправку k + r не учитывают, так как она мала или как постоянная величина при примерно одинаковых отстояниях Y войдет составной частью в поправку за нарушение элементов ориентирования. 2.15. Все формулы для определения пространственных фотограмметрических координат можно обобщить и привести к виду, аналогичному для нормального случая съемки:
В формулах (13) - (15) трансформированные значения xt, zt, pt определяются по формулам:
pt = xЛt - xПt; (18)
где ai, bi, ci - направляющие косинусы между координатными осями снимка x, y(f), z и координатными осями трансформированного снимка; ψ = 90° - (αЛ - φЛ) - угол поворота оси X пространственной фотограмметрической системы координат относительно базиса. Направляющие косинусы определяются по формулам: a1 =
cosα·cosχ - sinω·sinα·sinχ; a2 =
sinα·cosω; a3 = -cosα·sinχ
- sinα·sinω·sinχ; b1 = -sinα·cosχ
- cosα·sinω·sinχ; b2 = cosα·cosω; b3 = sinα·sinχ
- cosα·sinω·cosχ; с1 = cosω·sinχ; с2 = sinω; с3 = cosω·cosχ; где α, ω, χ - углы внешнего ориентирования относительно принятой системы пространственных фотограмметрических координат. Точность
фототеодолитной съемки
2.16. Точность определения пространственных координат точек объекта зависит в основном от погрешностей измерений снимков, геометрических искажений изображения, погрешностей определения элементов внутреннего и внешнего ориентирования снимков, способа обработки результатов измерений, применяемого случая съемки (нормальный, равномерно отклоненный и т.п.), величины базиса и расположения точек относительно фотостанций. 2.17. При стереофотограмметрической съемке для нормального случая средние квадратические погрешности определения пространственных координат на основании формул (1) - (3) будут определяться по формулам:
где mB - средняя квадратическая погрешность измерения базиса фотографирования; mf - средняя квадратическая погрешность определения фокусного расстояния фототеодолита; mp, mx, mz - средние квадратические погрешности измерения продольного параллакса к координат точек снимка. При приближенных расчетах можно принять:
2.18. При равномерно отклоненном случае съемки средние квадратические погрешности определения пространственных координат определяются по формулам:
или при приближенных расчетах:
Таким образом, при равномерно отклоненном случае съемки погрешности в определении X, Y, Z, зависящие от mp, увеличиваются в 1/cosα раз. Следовательно, нормальный случай при всех прочих равных условиях имеет большую точность, чем равномерно отклоненный. 3. СОСТАВЛЕНИЕ ТЕХНИЧЕСКОГО ПРОЕКТАВыбор метода камеральной обработки снимков3.1. Выбор метода съемки определяется техническим заданием, содержащим требования к точности измерений, масштабом составляемого плана и наличием фотограмметрических приборов. При съемке сооружения, состоящего из крупных плоских элементов, целесообразно использовать метод фототрансформирования как наиболее простой и производительный. При необходимости получения графического плана фасада здания или отдельных его элементов фотоплан дешифрируется с вычерчиванием всех элементов тушью, после чего фотоизображение отбеливается. При съемке сложных сооружений применяется универсальный метод с составлением графического плана на приборах. При необходимости получения фотоплана применяется метод дифференциального трансформирования с использованием ортофототрансформаторов. Для получения значительного количества координат точек с повышенной точностью используется аналого-аналитический метод. При большом объеме вычисления обработка результатов измерений выполняется по соответствующей программе на ЭВМ. 3.2. Точность фотограмметрических работ зависит от применяемых параметров съемки (отстояние Y, базис съемки В, вид съемки, фокусное расстояние фотокамеры f, формат кадра), точности измерения снимков, введения поправок за нарушение элементов внешнего и внутреннего ориентирования и т.п. Поэтому при полевых работах следует принимать оптимальные параметры съемки, обеспечивающие максимальную точность, а при камеральных работах применять методику, обеспечивающую введение поправок за нарушение элементов ориентирования с погрешностью, не превышающей точности измерения снимков. В ряде случаев для получения заданной точности работ приходится выполнять многократную съемку (5 - 10 снимков и более) сооружений и измерять снимки двумя приемами. Большое значение для повышения точности фотограмметрических работ имеет точность определения координат центров проекций фотокамер и контрольных точек, а также их количество и расположение на сооружении. При съемке сооружений отстояние Y определяется заданной точностью определения координат, габаритами сооружения, возможностью расположения базиса фотографирования. При этом необходимо учитывать диапазоны соответствующих движении стереофотограмметрических приборов при камеральной обработке снимков аналого-аналитическим методом. 3.3. Максимальное значение базиса Bмакс при съемке местности исходя из возможностей получения стереоэффекта для точек ближнего плана не должно превышать
и соответственно продольный параллакс pмакс не должен превышать
Однако при съемках сооружений, когда объект съемки близок к плоскости, стереоэффект возникает и при большем значении базиса, или, что то же самое, при большем значении параллакса. С увеличением базиса при неизменном отстоянии увеличивается точность определения отстояния, но уменьшается величина перекрытий стереопар и тем самым увеличивается протяженность снимаемой части объекта, а следовательно, увеличивается и продвиг работ. Поэтому при стереофотограмметрической съемке зданий возникает необходимость отыскания оптимальной величины базиса съемки и отстояния, обеспечивающих заданную точность определения координат при наибольшем продвиге работ. Наиболее точные результаты при наибольшем продвиге работ будут получены при оптимальном значении коэффициента съемки Kопт:
где l - полезный размер кадра по оси; xмакс - максимально возможное значение абсциссы на снимке. Для фототеодолитов с прикладной рамкой размером 13×18 см и фокусным расстоянием 200 мм Kопт ≈ 2,5; при f = 100 мм Kопт = 1,3. При выбранном оптимальном значении продольного параллакса pопт предельное значение отстояния Yмакс, обеспечивающее получение заданной точности при максимальном продвиге работ, будет равно:
и значение базиса съемки найдется на основании (1) и (35):
Поскольку pопт = X,
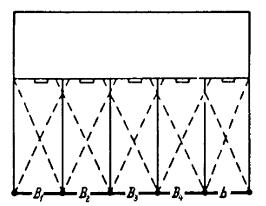
Таким образом, оптимальная длина базиса будет равна заданной протяженности сооружения по оси X (рис. 5). Для фототеодолита «Фотео 19/1318» с f = 195 мм, xмакс = 80 мм значения Bопт и Yмакс будут равны:
3.4. В отдельных случаях может встретиться необходимость применить съемку с увеличением против оптимального значения базисов B > Bопт, в этом случае p > Xмакс. Большие значения коэффициента съемки возникают при применении короткофокусных фототеодолитов. Так, при использовании универсальной измерительной камеры «UMK 10/1318» коэффициент съемки при оптимальных условиях достигает величины
и максимальное значение отстояния равно: Yмакс = Kопт·Bопт = 1,3Bопт. (41)
Рис. 5. Расположение фотостанций при выполнении оптимальных условий съемки Опыт работ показывает, что съемка объектов строительства при выполнении оптимальных условий обладает рядом преимуществ, особенно при съемке крупных сооружений, когда значительно уменьшается объем полевых и камеральных работ. Съемку при не оптимальных условиях (K > Kопт) можно выполнять при съемке небольших сооружений, при определении координат точек в плоскости x, z при съемке в условиях, когда ограничена возможность выбора нужных отстояний и базисов. Применение длиннофокусных фототеодолитов оправдано только при повышенном требовании к точности определения координат X, Z в случае, если отстояния уменьшить нельзя. При съемке крупных и высоких сооружений целесообразно применять фотокамеры большого формата, чтобы при одинаковых фокусных расстояниях с фотокамерой ме | ||||||||||||||||||||